Offline programovanie
Offline programovanie - šetrí čas a peniaze
Programujeme roboty, snímače a PLC s najnovším softvérom. To zahŕňa navrhovanie robotických buniek v 3D, ako aj realizáciu simulácií offline pred spustením výrobného procesu v pracovisku. S týmto prístupom môžeme navrhnúť a testovať výrobné procesy v dynamickom 3D prostredí. Definovať a overiť sekvencie výrobného procesu s realistickým správaním a optimalizovaným časom cyklu a simulovať počiatočné spustenie výrobných systémov. Výrobné schémy sú testované prakticky vopred, aby sa predčasne odstránili nedostatky v návrhu a overili toky informácií medzi PLC a robotmi. Všetky tieto prípravy uvedú váš robotický systém do prevádzky oveľa skôr.
Používanie najnovších offline programovacích systémov
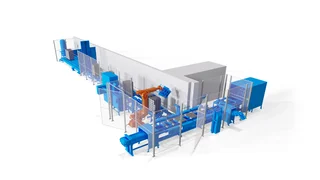
Samotný robot nemusí byť prítomný pri programovaní; softvér je vytvorený offline na vysoko výkonnom počítači (ktorý nie je pripojený k robotu). To znamená, že môžete pokračovať v používaní robota vo výrobe, čím sa vyvarujete prestojov počas vývoja.
Celá trajektória nástroja je definovaná v počítači v trojrozmernom obrazovom prostredí. Prostredie a nástroj robota sú vo všeobecnosti zastúpené aj v tomto procese, čo umožňuje preskúmať rôzne aspekty:
- Určenie vhodnosti pozície komponentu v priestore pre výrobný proces.
- Či dochádza k pohybu obrobku alebo nástroja?
- Dokáže robot dosiahnuť body, ktoré potrebujete?
- Koľko času potrebuje robot pre túto sériu pohybov?
- Môže nastať kolízia robota?
- Skúmanie alternatív: môže byť namiesto pôvodne plánovaného modelu použitý "menší" a nákladovo efektívnejší robot?
- Zabezpečenie realizovateľnosti aplikácie robota.
Výhody offline programovania v kombinácii so simuláciami
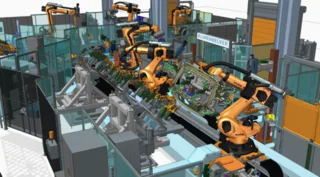
- Robot sa dá naprogramovať ešte pred nastavením.
- Včasné rozpoznanie konštrukčných a technických nedostatkov. V prípade potreby je možné vykonávať zmeny v počítači bez nutnosti vykonania nákladných úprav na mieste.
- Rozsiahle zmeny aplikačných robotov sú často oveľa jednoduchšie implementované cez offline programovanie než cez priamu modifikáciu robota.
- V prostredí 3D počítačov možno každú časť robotického prostredia prezerať zo všetkých strán. V realite sú niektoré perspektívy často skryté alebo ťažko prístupné.
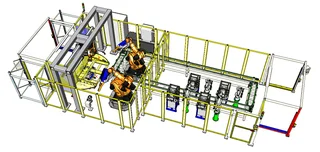
Ak bol softvér dokončený a testovaný v režime offline, prevezme sa na robot a môže byť okamžite vykonaný.
Použitie offline programovania môže zvýšiť efektivitu robotov najmä v procesoch obrábania, pretože môže skrátiť čas potrebný na ich uvedenie do prevádzky a minimalizovať potrebu následných úprav. Schémy rozvrhnutia prídavných osí a viac robotických riešení môžu byť navrhnuté pohodlnejšie a transparentnejšie.
Potrebujete individuálne riešenie a odborné poradenstvo?
Priemyselná simulácia a digitálne dvojča: Ako Blumenbecker zefektívňuje robotické pracoviská
Návrh nových výrobných liniek spájame s pokročilým digitálnym inžinieringom. Moderná priemyselná simulácia eliminuje riziká ešte pred nákupom drahého hardvéru. Vytvárame presné digitálne dvojča pre každý automatizovaný uzol.
Prepájame virtuálne prostredie s reálnym svetom priemyselnej robotiky. Riešime kompletný životný cyklus robotických pracovísk od prvého konceptu. Naše simulácie prinášajú firmám vysokú prevádzkovú stabilitu. Šetríme investičné náklady a urýchľujeme uvedenie technológií do prevádzky. Zabezpečujeme plynulý nábeh výroby bez zbytočných neplánovaných výpadkov.
Význam a prínos priemyselnej simulácie v ére Industry 4.0
Tradičné odlaďovanie riadiaceho kódu až po fyzickej montáži zvyšuje finančné riziká. Súčasná priemyselná simulácia mení celú štruktúru inžinierskej prípravy projektov. Naše tímy preverujú mechanické časti aj elektro dokumentáciu v digitálnom prostredí. Pokročilá simulácia výrobných procesov chráni drahé technologické systémy pred poškodením.
Priemyselné podniky získavajú nasadením digitálnych modelov zásadné prevádzkové výhody:
- Odhaľujeme konštrukčné chyby ešte pred výrobou prvých mechanických dielov.
- Vďaka presným výpočtom minimalizujeme prestoje počas fyzickej inštalácie.
- Skracujeme celkový čas dodania celého automatizovaného celku zákazníkovi.
Aplikáciou princípov Industry 4.0 dosahujeme maximálnu efektivitu výrobných zariadení. Procesné dáta z overeného modelu okamžite prenášame do reálnej prevádzky. Investori tak získavajú plnú kontrolu nad projektom v každej jeho fáze.
3D simulácia a verifikácia konceptu robotických buniek
Detailné štúdie realizovateľnosti vypracúvame už v úvodnej fáze celého projektu. Pomocou 3D simulácie a verifikácie konceptu robotických buniek overujeme priestorové možnosti. Overujeme dosiahnuteľnosť všetkých technologických bodov aj v krajných polohách robota.
| Parameter štúdie | Prínos verifikácie |
| Priestorový layout haly | Zamedzujeme kolíziám s podpornými stĺpmi a oplotením. |
| Výber modelu robota | Voľbou menšieho manipulátora znižujeme investičné náklady. |
| Vyťaženie stanice | Získavame reálne dáta pre optimalizáciu vyváženia linky. |
Investori dostávajú prehľadnú technickú správu s presnými kapacitnými výpočtami. Súčasťou výstupov bývajú aj dynamické videosekvencie a vizualizácie pracoviska. Vďaka tomu zamedzujeme nepredvídaným zmenám v layoute výrobnej haly.
Offline programovanie robotov (OLP) a tvorba trajektórií bez prerušenia výroby
Klasické navádzanie ramena priamo na linke blokuje bežnú výrobu. Preto využívame efektívne offline programovanie robotov na výkonných staniciach. Pri offline programovaní prebieha tvorba a optimalizácia robotických programov vo virtuálnom prostredí bez zásahu do prevádzky výrobnej linky.
Naše inžinierske tímy definujú presné dráhy nástrojov a prechodové zóny. Precízna 3D simulácia robotov umožňuje optimalizovať pohybové trajektórie a minimalizovať mechanické namáhanie jednotlivých komponentov. Nový program prenášame do riadiaceho systému až po kompletnom overení. Na reálnom zariadení vykonávame iba rýchlu finálnu kontrolu bázových súradníc.
Offline programovanie priemyselných robotov KUKA a FANUC v prostrediach Siemens Process Simulate a KUKA.Sim
Pri inžinierskej príprave presadzujeme princíp úplnej technologickej nezávislosti. Vykonávame offline programovanie priemyselných robotov KUKA a FANUC pre rôzne aplikácie. Hlavnou softvérovou chrbticou našich projektov zostáva platforma Siemens Process Simulate. Pre špecifické úlohy nasadzujeme aj pokročilý softvérový balík KUKA.Sim.
Použité inžinierske nástroje pokrývajú široké spektrum odborných potrieb:
- Siemens Process Simulate zvláda dynamické modelovanie rozsiahlych výrobných liniek.
- Prostredie KUKA.Sim zabezpečuje plnú syntaktickú kompatibilitu s jazykom KRL.
- Virtuálne kontroléry umožňujú verne simulovať správanie reálneho robotického kontroléra.
Pripravený aplikačný kód okamžite nasadzujeme do výrobných podmienok zákazníka. Eliminujeme tým riziko poškodenia drahých ramien pri manuálnom zadávaní bodov. Výsledkom je overený program s minimálnou potrebou úprav pri uvádzaní do prevádzky.
Virtuálne uvádzanie do prevádzky (Virtual Commissioning) a testovanie PLC logiky
Najvyšší stupeň digitálnej prípravy predstavuje pokročilé virtuálne uvádzanie do prevádzky. Prepojujeme 3D kinematický model s reálnym alebo emulovaným PLC riadením. Digitálne dvojča simuluje správanie celého systému v reálnom čase. Metodika Virtual Commissioning umožňuje identifikovať logické chyby a procesné kolízie ešte pred fyzickou montážou zariadenia.
| Úroveň testovania | Sledovaný proces |
| Reakcia senzorov | Overenie odozvy optických, indukčných a ďalších priemyselných snímačov |
| Akčné členy | Kontrola časovania pneumatických valcov, pohonov a výstupných členov |
| Havarijné stavy | Simulácia výpadkov napájania, bezpečnostných obvodov a svetelných závor |
Virtuálne uvádzanie do prevádzky PLC a robotických liniek realizujeme aj v stiesnených priestoroch. Doba oživovania technológie u zákazníka klesá o celé týždne. Fyzické uvádzanie do prevádzky prebieha bez stresu a nečakaných komplikácií.
Virtuálne testovanie PLC logiky a riadiacich algoritmov pred fyzickou montážou
Vytvárame uzavretú regulačnú slučku medzi simulačným jadrom a riadiacim automatom. Aplikujeme virtuálne testovanie PLC logiky a riadiacich algoritmov pred fyzickou montážou. Virtuálne PLC vykonáva originálny riadiaci kód vyvinutý pre finálne pracovisko. Prepojenie zaisťujeme pomocou špičkového emulačného softvéru PLCSIM Advanced.
Preverujeme zložité sekvencie aj vzájomné interlockingové väzby medzi robotmi. Aplikácia spracováva tisíce signálov zberníc Profinet, EtherCAT alebo Ethernet/IP. Skryté programové chyby odstraňujeme výhradne v bezpečnom digitálnom prostredí. Na reálnom stroji už iba verifikujeme fungovanie fyzického hardvéru.
Kinematické a dynamické analýzy: Dosahy, kolízie a takty liniek
Simulačné analýzy zahŕňajú nielen priestorové usporiadanie pracoviska, ale aj kinematické a dynamické správanie jednotlivých zariadení. Komplexná simulácia robotických pracovísk skúma dynamické interakcie celého systému. Definujeme presnú dosahovú obálku ramena so zohľadnením hmotnosti bremena. Dôkladná 3D štúdia dosahov predchádza preťaženiu servomotorov a mechanických prevodoviek.
Pre overenie návratnosti investície vypracúvame presné kapacity a ukazovatele:
- Využívame presné interpolačné modely jednotlivých svetových výrobcov robotov.
- Vykonávame presnú kalkuláciu taktu linky vrátane technologických prestávok.
- Odhaľujeme úzke miesta a vyvažujeme vyťaženie jednotlivých staníc.
Systém zohľadňuje rampy zrýchlenia, spomalenia aj brzdné charakteristiky pohonov. Zákazník získava garanciu dosiahnutia projektovaného výkonu hneď od prvého dňa. Investícia do automatizácie tak prináša maximálnu ekonomickú návratnosť.
3D kontrola kolízií a dosahových obálok robotických ramien s optimalizáciou cyklu
Okolo každého pohyblivého objektu v bunke vytvárame striktné bezpečnostné zóny. Prostredníctvom 3D kontroly kolízií a analýzy dosahových obálok identifikujeme potenciálne riziká ešte pred fyzickou realizáciou pracoviska. Softvérové nástroje kontinuálne monitorujú vzdialenosti medzi uchopovačom a okolitými upínačmi. Automatická detekcia kolízií umožňuje identifikovať konfliktné trajektórie a rizikové pohyby jednotlivých zariadení.
| Analytický parameter | Výsledok analýzy |
| Kinematické singularity | Identifikácia a odstránenie problematických pracovných polôh robota |
| Kolízne vzdialenosti | Definovanie bezpečných odstupov medzi pohyblivými časťami zariadenia |
| Cyklový takt | Optimalizácia trajektórií a vyváženia pracovných operácií |
Naša simulácia a optimalizácia cyklového času výrobnej bunky vyhladzuje pohybové trajektórie.
Predchádzame tak prudkým trhnutiam ramena a znižujeme opotrebovanie mechanických častí. Zariadenie následne dosahuje vysokú prevádzkovú spoľahlivosť pri plnom zaťažení.
Pokročilé aplikácie simulácií: Zváranie, Bin Picking a špecifiká odvetví
Našu simulačnú metodiku nasadzujeme v technologicky najnáročnejších výrobných procesoch. Presná simulácia zvárania zaručuje konštantnú rýchlosť pohybu zváracieho horáka. Predchádzame vzniku defektov, akými bývajú prepálenie materiálu alebo nedostatočný prievar.
Precízne nastavujeme orientáciu zváracieho nástroja voči zložitému obrobku. Špičková simulácia robotických liniek pre automobilový a elektrotechnický priemysel spĺňa prísne štandardy. Modely verifikujú stiesnené priestory pri spájaní dielov a potrubí. Dosahujeme vysokú opakovateľnú presnosť pri náročných procesných toleranciách. Výrobné podniky tak získavajú stabilnú kvalitu bez materiálových strát.
Simulácia laserového zvárania a aplikácií bin picking s Photoneo Bin Picking Studio
Pri laserových aplikáciách vyžadujeme extrémne presné navádzanie lúča v 3D priestore. Naša simulácia laserového zvárania a aplikácií bin picking overuje dráhy optiky. Pri náhodnom odoberaní dielov spájame roboty so stacionárnym 3D videním. Prostredníctvom softvéru Photoneo Bin Picking Studio testujeme vyprázdňovanie kontajnerov.
Integrácia pokročilých nástrojov prináša praktické výhody pre spracovanie dielov:
- Modelujeme uchopovacie trajektórie pre sypané diely na dno boxov.
- Navrhujeme optimálnu geometriu magnetických, pneumatických či čeľusťových uchopovačov.
- Testujeme vzorky v laboratóriu pre garanciu bezkolízneho odoberania.
Inžinieri verifikujú spoľahlivosť odoberania materiálu bez rizika zlyhania v prevádzke. Zákazník získava odladenú stanicu pripravenú na spracovanie neusporiadaných súčiastok. Proces manipulácie tak prebieha plynulo a bez zásahu obsluhy.
Vytvorte digitálne dvojča robotizovaného pracoviska s Blumenbecker Slovakia
Investícia do kvalitnej simulačnej fázy prináša dlhodobé ekonomické výhody. Komplexné digitálne dvojča robotizovaného pracoviska zostáva trvalým aktívom podniku. Náš tím spája odborné zázemie s medzinárodným know-how v robotike.
Simulačné modely poskytujú podklady pre optimalizáciu výrobných procesov a vytvárajú predpoklady na dosiahnutie vysokej celkovej efektívnosti zariadení (OEE).
| Režim realizácie | Konvenčný prístup bez simulácie | Integrovaný model so simuláciou |
| Odhaľovanie chýb | Neskoré odhalenie na montážnej ploche. | Simulácia eliminuje chyby priamo v 3D modeli |
| Prerušenie výroby | Dlhé odstávky pri ručnom programovaní. | Výrazné obmedzenie odstávok vďaka OLP režimu. |
| Čas sprevádzkovania | Týždne neustáleho ladenia na mieste. | Skrátenie o celé dni, až týždne. |
Vytvorené digitálne dvojča využívate aj po fyzickom odovzdaní linky. Kedykoľvek virtuálne overíte budúce prestavby či zmeny produktového portfólia. Chránite tak svoje investície pred nepredvídanými výdavkami v budúcnosti.
Získajte bezkonkurenčnú výhodu a eliminujte riziká pri automatizácii
Plánujete novú výrobnú linku alebo modernizáciu existujúceho pracoviska? Ukážeme vám, ako skrátime čas sprevádzkovania robotickej linky bez strát. Naša profesionálna priemyselná simulácia vám poskytne istotu pred nákupom hardvéru.
Získajte presné technické dáta a garanciu požadovaného cyklového času. Kontaktujte náš inžiniersky tím a vyžiadajte si nezáväznú konzultáciu. Pripravíme pre vás štúdiu realizovateľnosti prispôsobenú vašim potrebám. Zabezpečte si plynulý nábeh výroby s expertmi na robotiku.
Často kladené otázky (FAQ)
Čo je to priemyselná simulácia a aké hlavné výhody prináša?
Priemyselná simulácia vytvára presné digitálne dvojča robotizovaného pracoviska v 3D prostredí. Riešenie umožňuje identifikovať potenciálne kolízie a overiť predpokladaný cyklový takt linky ešte pred nákupom hardvéru. Skracujeme čas sprevádzkovania technológie u zákazníka a znižujeme investičné riziká.
Aký je rozdiel medzi 3D simuláciou, offline programovaním a virtuálnym sprevádzkovaním?
3D simulácia overuje geometriu, dosahy ramena a priestorové kolízie v úvodnej fáze. Offline programovanie OLP umožňuje vývoj trajektórií bez prerušenia bežiacej výroby. Virtuálne sprevádzkovanie prepája 3D model s emulovaným PLC riadením a preveruje logiku.
Aké softvérové nástroje a robotické značky Blumenbecker pri simuláciách využíva?
Presadzujeme otvorenú architektúru a využívame platformu Siemens Process Simulate. Pre roboty KUKA nasadzujeme KUKA.Sim a pre 3D videnie Photoneo Bin Picking Studio. Simulačné riešenia pripravujeme pre najrozšírenejšie priemyselné roboty vrátane značiek KUKA, FANUC, či ABB.
Ako simulácia pomáha pri rozširovaní trojzmennej prevádzky o nové produkty?
Vývoj nového programu prebieha na počítači v režime offline programovania. Výrobná linka naďalej vyrába predchádzajúce série bez neplánovaných odstávok. Odladený kód nahrávame do robota počas krátkej plánovanej prestávky.
Čo sa stane s digitálnym dvojčaťom po dokončení a odovzdaní linky?
Digitálne dvojča zostáva zákazníkovi ako trvalé a hodnotné digitálne aktívum. Model slúži na opakovateľné virtuálne overovanie budúcich prestavieb a modifikácií. Testujeme nové uchopovače aj navýšenie taktu linky bez rizika poškodenia technológie.